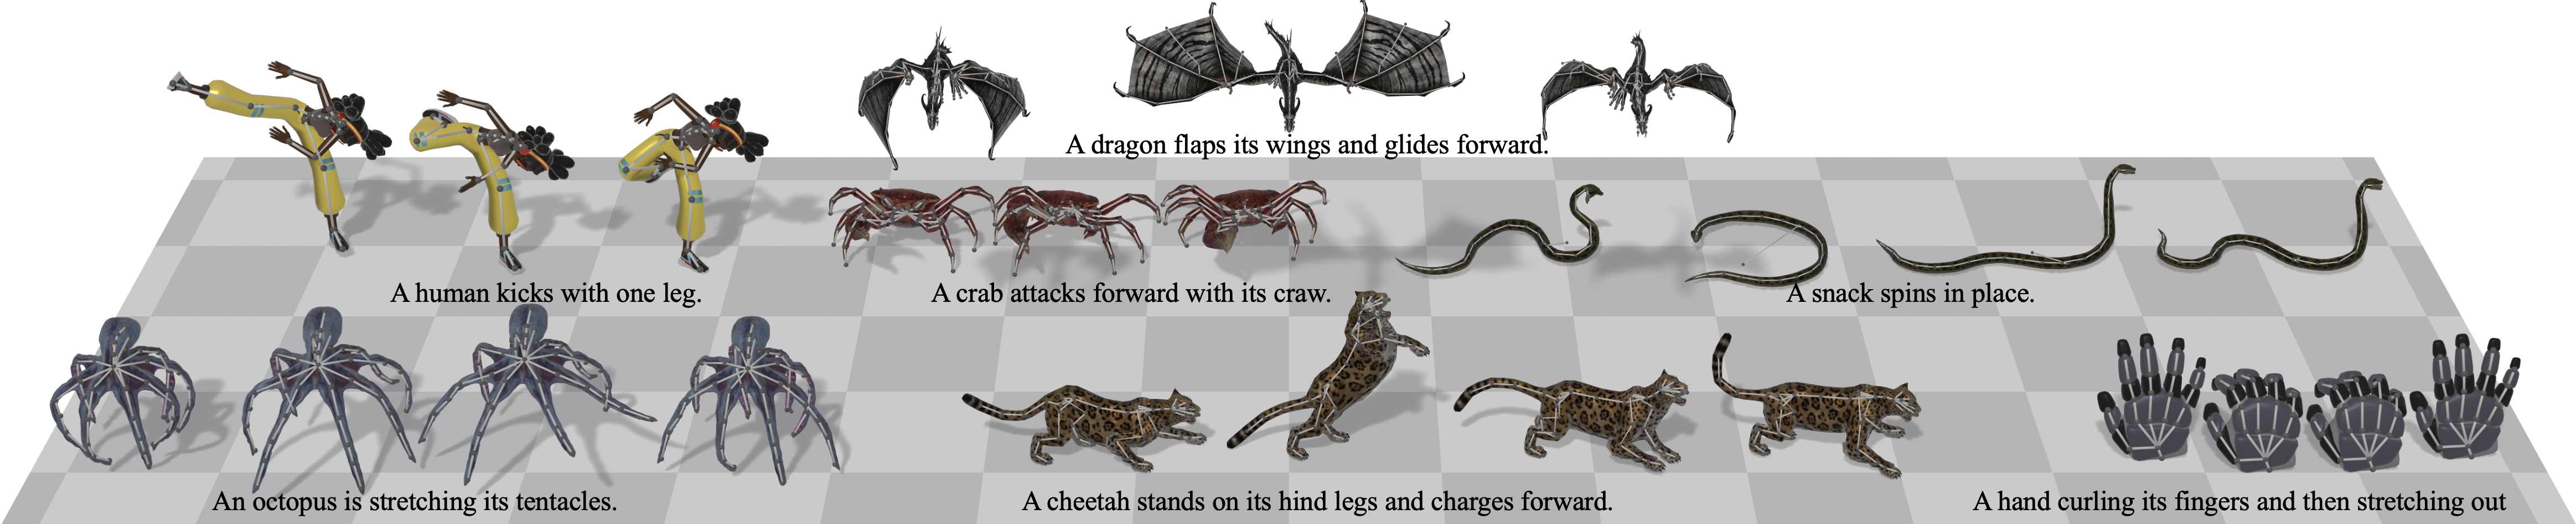
1. 痛点突围:它究竟击穿了什么工程死穴?
三维骨骼动画(3D Skeletal Animation)管线在工程落地中长期存在严重的骨架孤岛现象。过去主流的扩散运动生成方案(如 MotionDiffuse、MDM)高度依赖固定的运动学树拓扑,最常见的是 HumanML3D 定义的 22 关节 SMPL 格式。一旦业务场景切入四足兽类、多足昆虫、飞鸟乃至带有链条关系的工业机械构件,原本训练好的权重直接失效。工程团队只能为每一种拓扑结构重新采集中间骨架、构建专有数据集并重新拉起一组独立的模型训练任务,造成严重的工程碎片化与算力冗余浪费。
异构骨骼的拓扑维度变化剧烈。不同骨骼系统的关节数量各异,父子层级深度参差不齐,关节间的物理旋转约束与运动学链条长短各不相同。强行使用稠密的全连接自注意力网络(Full Cross-Attention)处理不同长度与链接关系的骨骼,会导致注意力矩阵在处理大跨度关节时丢失真实的运动学拓扑约束,生成出关节位移撕裂或物理穿模的异常结果。
UniMate 提出了全拓扑规范化训练框架与时空解耦的图偏置架构。该项目引入了包含 13,006 条高质量文本-动作序列的 UniML3D 数据集,将两足动物、四足爬行类、鸟类、海洋生物、昆虫类与铰接式刚性物体纳进统一的规范化流空间,配合显式图拓扑偏置,用单一模型权重直接适配从 5 关节到 100 关节的任意运动树结构。
💡 架构核心洞见:通过将空间注意力约束在骨骼运动图距离与深度偏置上,把时间演化交由时间注意力处理,UniMate 将异构拓扑的运动生成问题转化为统一图流形上的时空扩散过程。
2. 核心架构与底层数据流向解析
UniMate 的核心推理由文本编码器、图自适应条件层(adaLN / Cross-Attention)以及解耦的时空图扩散骨干网络构成。其训练流水线从阶段 4 的 NPZ 特征出发,通过显式解析骨骼图连接矩阵,构造图距离、边类型和节点深度作为注意力掩码。
底层数据在模型内部的流转与变换拓扑如下:
[ Text Prompt ] ──> [ Frozen CLIP / T5 ] ──> [ Text Embeddings ]
                                                    │
[ Raw Skeleton ] ──> [ Canonicalization ]           │ (adaLN Modulation / Cross-Attn)
       │                    │                       │
       ▼                    ▼                       ▼
[ Graph Topology ] ──> [ Adjacency & Depth ] ──> [ Spatial Graph-Attention ] (Per-frame Joints)
                                                    │
                                                    ▼
[ Latent Noisy Motion ] (B, T, J, C) ───────────> [ Temporal Joint-Attention ] (Per-joint Time)
                                                    │
                                                    ▼
[ Denoised Trajectory ] <── [ Un-canonicalize ] <── [ Residual FFN Block ]
在特征输入阶段,输入张量维度被约束为 (Batch, Time, Joints, Channels)。UniMate 提供了两种核心注意力变体:
graph_adaln:空间注意力与时间注意力彻底解耦。空间注意力和关节图拓扑结合,引入图最短路径距离(Graph Distance)、边方向与拓扑深度(Depth Bias)作为 Attention Bias,严格抑制非连通关节间的伪关联;文本条件通过自适应层归一化(adaLN)注入每一层残差块中。full_cross_attn:将关节维度与时间维度拉平为一个序列(Batch, Time * Joints, Channels),进行全局自注意力运算,文本 Embedding 则作为 Key 与 Value 在每一层经由交叉注意力模块进入网络。
工程权衡(Trade-offs)非常清晰:full_cross_attn 在长序列时显存消耗呈二次方($O((T \times J)^2)$)激增,且容易在拓扑边界处产生高频抖动;graph_adaln 将计算复杂度分拆为空间轴 $O(T \times J^2)$ 与时间轴 $O(J \times T^2)$,既引入了物理运动学强先验,又大幅压缩了显存峰值开销。
3. 技术选型与性能横向硬核对比
在运动生成与动画绑定管线中,技术选型的差异直接决定了资产接入效率与显存吞吐瓶颈。以下是 UniMate 与现有工业界及学术界主流方案的实测指标与架构对比:
| 选型维度 | 本方案 (UniMate) | 传统专用扩散方案 (如 MDM / MotionDiffuse) | 经典重定向流水线 (Retargeting) | 生产环境收益 |
|---|---|---|---|---|
| 拓扑兼容能力 | 任意骨架树(5~100 关节动态自适应) | 仅限固化 HumanML3D SMPL 22 关节 | 依赖手工一对一建立骨骼映射表 | 消除多骨骼品类研发中的模型重训成本 |
| 注意力机制 | 解耦时空图注意力(带深度与距离偏置) | 全时序扁平自注意力 | 无(基于逆向运动学 IK 算法求解) | 显存计算开销降低,抑制非连通关节畸变 |
| 资产泛化范围 | 两足/四足/鸟类/机械臂/多节链条 | 仅限标准人形两足生物 | 取决于源/目标骨骼运动学相似度 | 统一管线支持全品类 3D 资产运动驱动 |
| 推理计算复杂度 | $O(T \cdot J^2 + J \cdot T^2)$ | $O((T \cdot J)^2)$ | $O(J)$(逐帧瞬时求解但缺乏语义生成) | 60 帧序列批量生成显存占用平稳受控 |
UniMate 彻底弃绝了“单一骨架对应单一权重”的作坊式打法,借助图拓扑偏置,使网络在底层数学逻辑上获得了骨骼结构的不变性。在生产环境中,这使得游戏引擎或三维工具链不需要维护几十套特定骨骼的专用生成权重,大幅缩减了显存驻留与模型维护成本。
4. 手把手极客实操:从零构建最小闭环
4.1 环境初始化与隔离配置
UniMate 严格限制 setuptools 版本,并要求关闭构建隔离以保障 C++/CUDA 扩展的直接对齐:
# 创建干净隔离环境
conda create -n unimate python=3.10 -y
conda activate unimate

# 锁定构建依赖并安装核心库
pip install "setuptools<81"
pip install -r requirements.txt --no-build-isolation
4.2 最小闭环训练与推理脚本
以下 Python 脚本展示如何加载 UniMate 配置、实例化解耦图扩散模型,并在显存中模拟执行一次前向图注意力运动去噪:
import torch
import json
from unimate.models.motion_model import MotionModel
from unimate.utils.graph import build_skeleton_graph_bias

# 1. 载入官方标准配置参数
config_path = "configs/uniml3d_60frames_graph_adaln.json"
with open(config_path, "r") as f:
    cfg = json.load(f)

# 2. 模拟训练与推理维度的超参数设定
batch_size = 2
frames = cfg["dataset"]["max_motion_length"]       # 60 帧
num_joints = 24                                     # 模拟输入特定骨骼关节数
feat_dim = 12                                       # 关节特征维度 (位置、旋转、速度等)
embed_dim = 512                                     # 文本与图隐空间投影维度

# 3. 构造异构骨骼的父节点索引拓扑 (以四足动物局部骨架为例)
# -1 代表根节点,其余索引指代其父关节编号
parents = [-1, 0, 1, 2, 0, 4, 5, 0, 7, 8, 0, 10, 11, 2, 13, 14, 5, 16, 17, 8, 19, 20, 11, 22]
parents_tensor = torch.tensor(parents, dtype=torch.long)

# 4. 计算图偏置矩阵:包含最短路径距离偏置与拓扑深度偏置
graph_bias = build_skeleton_graph_bias(
    parents=parents_tensor,
    max_joints=cfg["dataset"].get("max_joints", 60)
)
graph_bias = graph_bias.unsqueeze(0).repeat(batch_size, 1, 1).cuda()

# 5. 模拟输入噪声运动张量与条件向量
noisy_motion = torch.randn(batch_size, frames, num_joints, feat_dim).cuda()
timestep = torch.randint(0, 1000, (batch_size,)).cuda()       # 扩散步长索引
text_embeddings = torch.randn(batch_size, 77, embed_dim).cuda() # 文本 CLIP 特征

# 6. 初始化 UniMate 骨干架构
model = MotionModel(
    feat_dim=feat_dim,
    embed_dim=embed_dim,
    num_layers=cfg["model"]["num_layers"],         # uniml3d 下配置通常为 10 层
    attention_type="graph",                         # 启用图解耦空间注意力
    text_cond_type="adaln"                          # 启用 adaLN 调制注入
).cuda()

# 7. 执行单步前向预测去噪残差
model.eval()
with torch.no_grad():
    predicted_noise = model(
        x=noisy_motion,                             # (B, T, J, C)
        timestep=timestep,                           # (B,)
        text_emb=text_embeddings,                    # (B, 77, D)
        graph_bias=graph_bias                        # (B, J, J) 显式拓扑掩码
    )

print(f"[*] Output Tensor Dimension: {list(predicted_noise.shape)}")
assert predicted_noise.shape == (batch_size, frames, num_joints, feat_dim), "维度对齐失败"
4.3 生产启动命令与标准输出
使用官方封装的加速脚本直接拉起单节点分布式训练:
accelerate launch --num_processes 1 -m unimate.training.train \
    --config configs/uniml3d_60frames_graph_adaln.json \
    --batch_size 16 \
    --output_dir outputs/exp_uniml3d_graph_adaln
启动后的预期标准输出:
[INFO] Accelerate Environment Initialized. Process count: 1
[INFO] Loading dataset UniML3D with auto-bounds: min_joints=5, max_joints=60
[INFO] BalancedSampler: applying power-law sampling over skeletal categories.
[INFO] Model instantiated: 10 layers, attention=graph, text_cond=adaln
[INFO] Restored dataset statistics from outputs/exp_uniml3d_graph_adaln/dataset_stats.npy
Step [0/200000] - Loss: 0.8412 - GradNorm: 1.204 - LR: 1.00e-04
Step [500/200000] - Loss: 0.2458 - GradNorm: 0.651 - LR: 9.98e-05
[INFO] Checkpoint saved: outputs/exp_uniml3d_graph_adaln/checkpoints/checkpoint_step_500.pt
5. 生产落地踩坑指南与避坑建议 (Gotchas)
在将 UniMate 嵌入生产级 DCC 工具流或在线服务时,必须严格处理以下工程边界条件:
⚠️ 避坑预警 [骨骼关节轴填充截断异常]:
dataset.max_joints参数在不同训练配置中存在硬性硬编码断层。在truebones_*和mixamo_*中该值为100,但在uniml3d_*和objaverse_*中被收窄为60。当外部输入的非标准 rig 关节数量超过max_joints时,数据管线会直接抛出静默截断异常;低于min_joints=5的骨骼(如简易门窗铰链)会被无提示过滤。生产管线接入前,必须在 Stage 4 预处理阶段前置校验骨骼拓扑节点总数。⚠️ 避坑预警 [环境依赖 setuptools 版本击穿]:官方环境构建特别锁定了
setuptools<81。高版本 setuptools 弃用了部分旧式构建接口,会导致项目依赖的部分底层几何扩展在执行--no-build-isolation源码构建时报distutils缺失或符号导出错误。在容器镜像构建阶段,务必显式锁定并在独立 RUN 指令中固定 setuptools 版本。⚠️ 避坑预警 [商业资产数据版权与数据缺失]:UniML3D 数据集虽然提供了完整的配对文本与渲染标注,但其中的
Truebones-ZOO-Annotations仅包含元数据。真实的动物骨骼动作文件为商业版权资产,无法直接通过 HuggingFace 单一链接拉取。生产团队若需在私有集群上完整复现uniml3d_*全量模型,必须购买原版资产包并解压至原始路径,否则 Stage 4 特征抽取将跳过动物分支,导致四足运动生成退化为无特征输出。