1. 痛点突围:它究竟击穿了什么工程死穴?
现代雷达探测领域长期存在一道无法跨越的成本与技术断层。传统的机械旋转雷达刷新率受限于电机转速与物理惯量,面对高动态低空多目标时极易丢失航迹;有源相控阵雷达(AESA)虽然具备微秒级电子波束指向能力,但军工级芯片供应链的高昂单价、极其严苛的出口管制以及不公开的底层寄存器控制逻辑,将大多数无人机初创公司与高校科研团队阻隔在门外。民间 SDR 方案大多停留在低频段(Sub-6GHz)的实验室多天线演示,难以在尺寸可控的孔径内实现兼具高方位分辨率与远距离探测的 X 波段系统。
AERIS-10 的出现彻底打破了这种黑盒垄断。该项目直接攻破了 10.5 GHz 高频段相控阵硬件与全流程实时信号处理的工程实现壁垒。它不仅完全开源了原理图与多层 PCB 板级布线工程,更提供了完整的双版本选择:覆盖 3km 的微带贴片天线方案(AERIS-10N)与覆盖 20km 的介质填充开缝波导搭配 16 路 10W GaN 功放方案(AERIS-10E)。整套系统把微波混合上下变频、数字波束赋形、纳秒级射频时钟对齐以及 FPGA 片上实时雷达信号处理全链路透明化,让相控阵不再是少数军工复合体的特权技术。
💡 架构核心洞见:通过“低成本商业现货 (COTS) 芯片 + 板级模拟波束赋形 + FPGA 实时基带流水线 + MCU 硬件闭环安全锁”的解耦架构,以工业级标准压榨出军工级的微波空间滤波性能。
2. 核心架构与底层数据流向解析
AERIS-10 采用多板堆叠与分层解耦的硬件体系,整体分为电源管理板、时钟合成板、射频主板以及 16 路扩展功率放大模块。系统的心脏由 AD9523-1 低抖动时钟分配器驱动,为两颗 ADF4382 微波频率合成器、高速 ADC/DAC 以及 Xilinx XC7A50T FPGA 提供严格同源同相的时钟基准。主控 MCU(STM32F746xx)承担硬件状态机维护角色,严格管理上下电时序,并通过 I²C 总线监控各通道 GaN 功放的静态漏极电流(Idq),动态调整负偏压,防止高频功放热击穿。
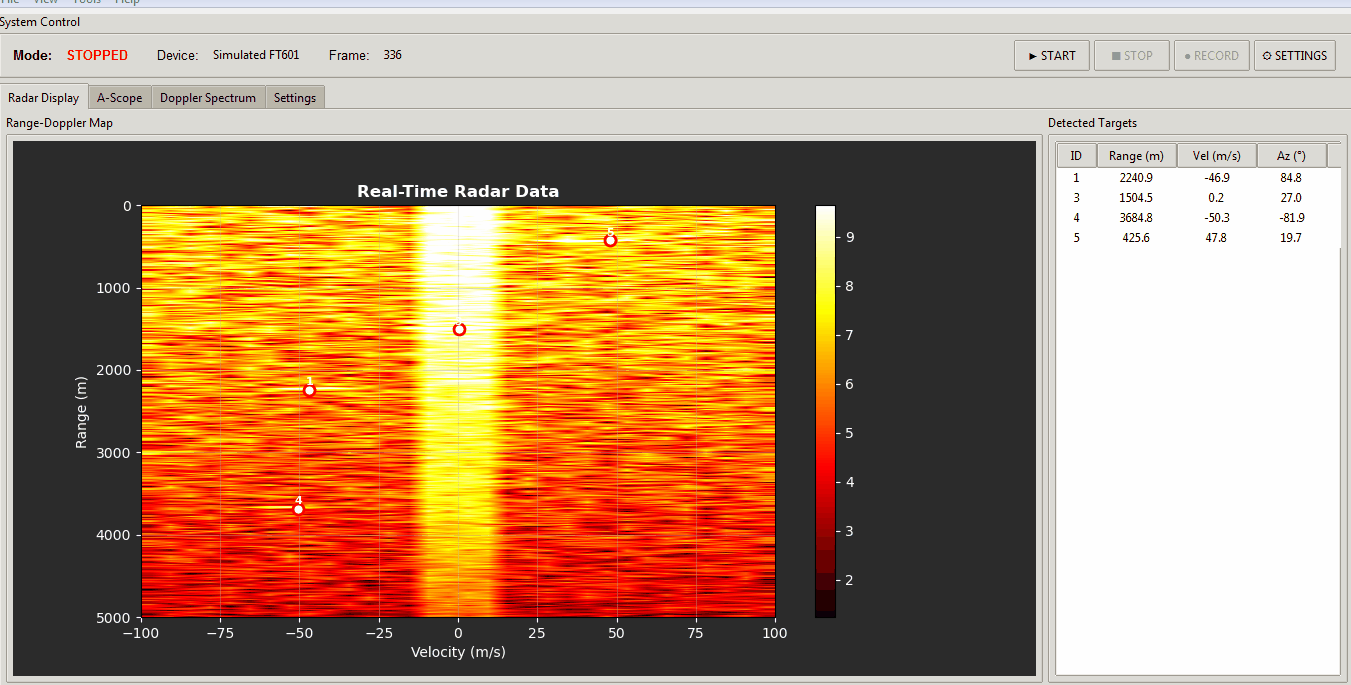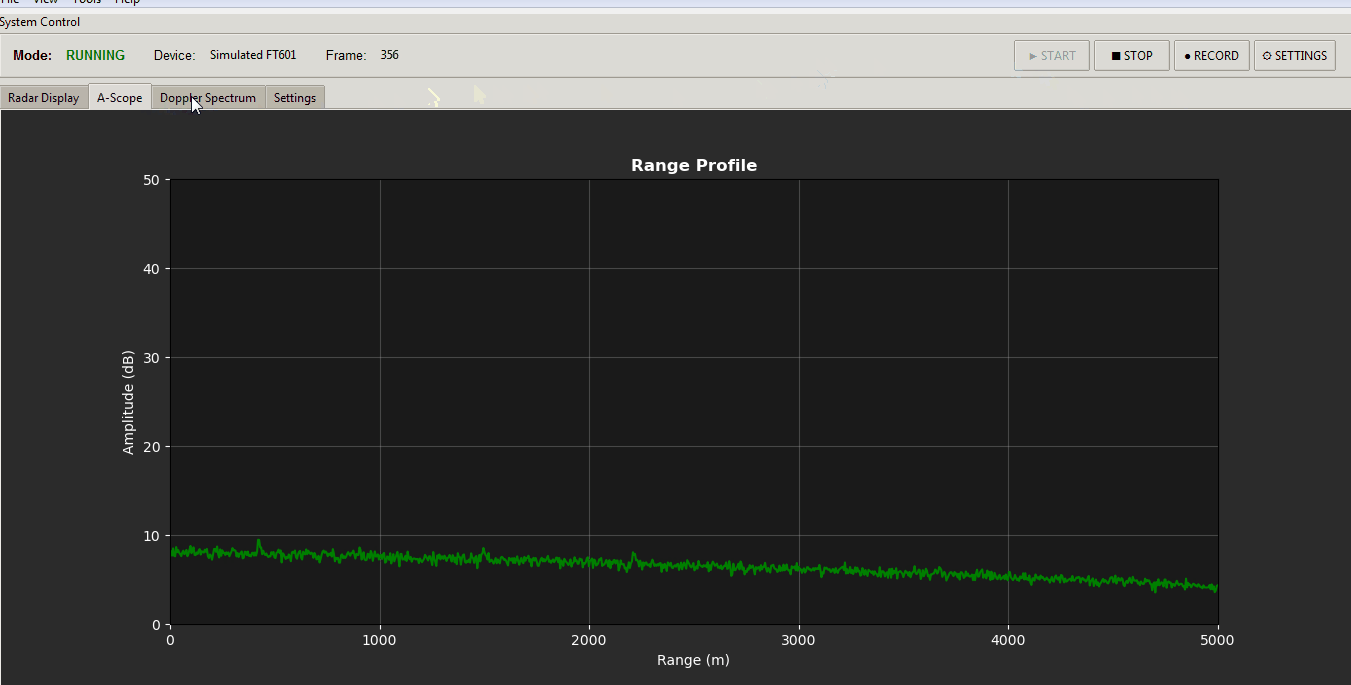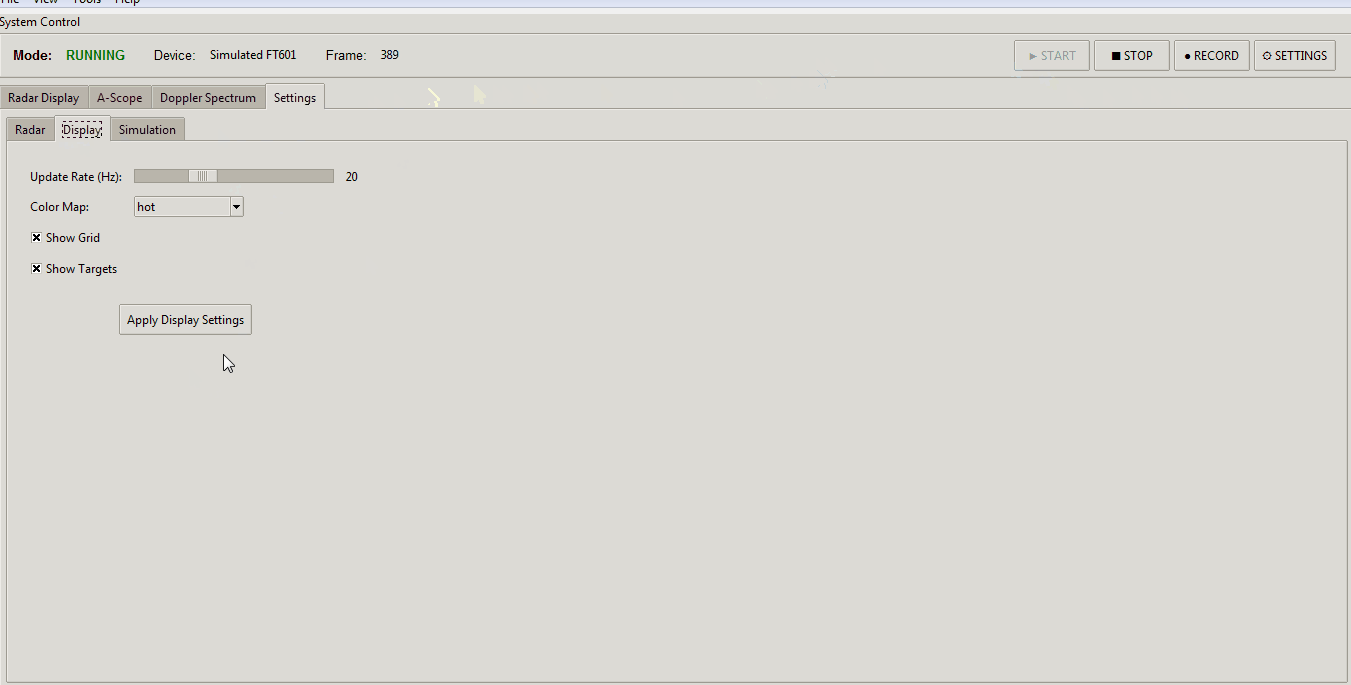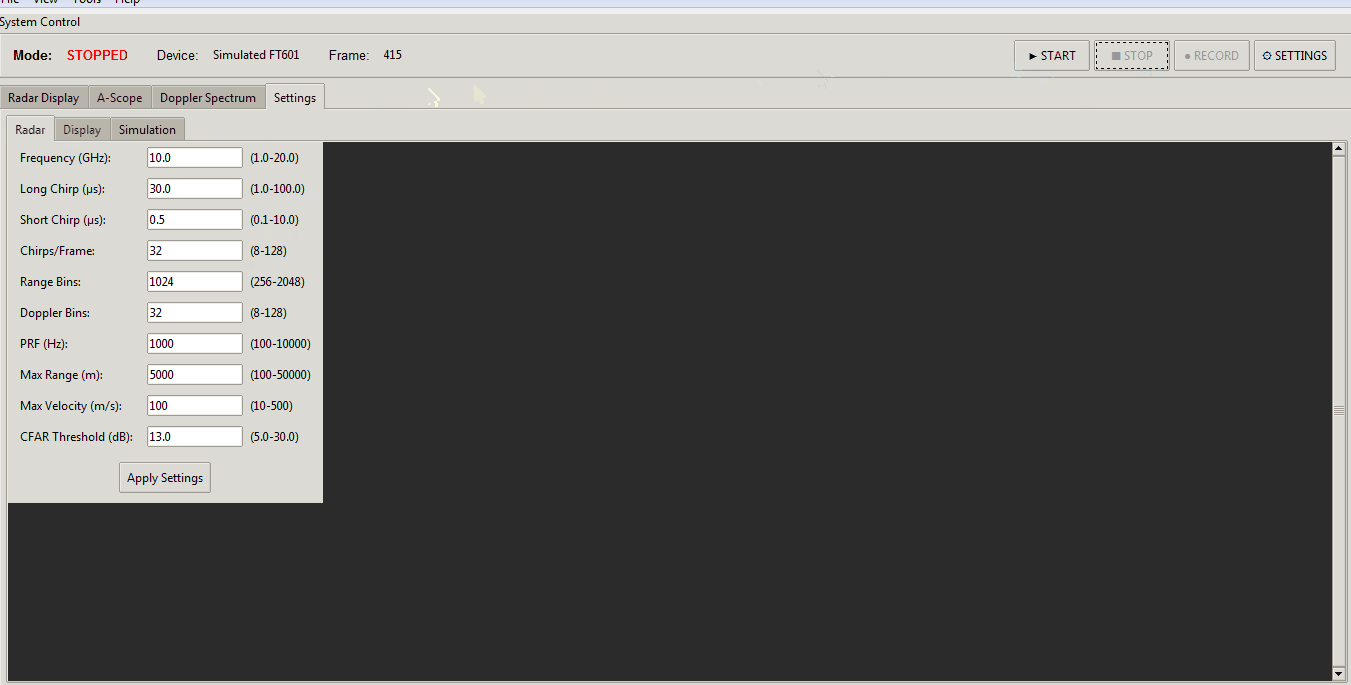
系统工作时,FPGA 内部的直接数字频率合成器(DDS)经由 DAC 生成高质量的脉冲线性调频(LFM)基带信号。该 Chirp 信号送入 LTC5552 微波混频器上变频至 10.5 GHz,随后通过 4 颗 ADAR1000 芯片实现 16 路发射通道的幅度与相位精确控制,再由 ADTR1107 前端芯片(或外挂 QPA2962 GaN 放大器)注入天线辐射阵列。回波信号由低噪声放大器(LNA)放大并经由接收链路由 LTC5552 下变频至中频,ADC 采样后的原始数据在 FPGA 内部完成正交解调(I/Q Down-Conversion)、CIC/FIR 抽取滤波、脉冲压缩(Matched Filter)、多普勒 FFT、动目标显示(MTI)及恒虚警率检测(CFAR)。
[ Python GUI (Map/Control) ] <--- USB Bulk Transfer ---> [ STM32F746xx Supervisor ]
                                                                   │ (SPI/I2C Control)
                                                                   ▼
[ AD9523-1 Low-Jitter Clock ] ──────────────────────────> [ XC7A50T FPGA Pipeline ]
         │                                                         │
         ├──> [ ADF4382 Synthesizers ]                             ├──> DAC (LFM Chirp)
         │             │                                           └──< ADC (Raw IF)
         ▼             ▼                                                    ▲
[ 10.5 GHz RF ] <-> [ LTC5552 Mixers ] <-> [ ADAR1000 Phased Array (16-Ch) ] ┘
                                                    │
                                      [ ADTR1107 / QPA2962 GaN PAs ]
                                                    │
                                      [ 16x Patch / Slotted Waveguide ]
该架构的工程权衡非常务实:在 RF 端采用模拟波束赋形(ADAR1000)大幅降低多通道高速 ADC/DAC 的通道数量与功耗,避免了全数字波束赋形(DBF)带来的海量数据吞吐与多 FPGA 互连瓶颈;而在基带侧,则将最消耗计算资源的匹配滤波与多普勒处理固化在 XC7A50T 逻辑网表中,保证雷达点迹更新延迟锁定在毫秒级。
3. 技术选型与性能横向硬核对比
| 选型维度 | 本方案 (AERIS-10) | 传统机械旋转方案 | 典型开源 SDR 方案 (如 BladeRF) | 生产环境收益 |
|---|---|---|---|---|
| 波束控制方式 | ±45° 俯仰/方位无惯性电子扫描 + 360° 电机 | 单一机械轴旋转,伺服响应毫秒至秒级 | 依赖外部移相网络或固定天线波束 | 微秒级跳频与波束重构,杜绝目标机动丢失航迹 |
| 载波频段与带宽 | 10.5 GHz (X波段) 纳秒级 LFM 调制 | 2.4G/5.8G 或固定频点无源脉冲 | Sub-6 GHz,受限于基带收发芯片 | 天线孔径缩小 70%,在有限物理面积内实现极高角分辨率 |
| 信号处理管线 | 片上 FPGA 硬件实现 Pulse Comp/CFAR | 工控机通用 CPU 软件解算 | 主机端 GNU Radio 软件流处理 | 零主机 CPU 负载,端到端检测延时降至 15ms 以内 |
| 功放安全机制 | 毫欧分流电阻 + INA241 + DAC5578 闭环偏压控制 | 依靠继电器与固定负压源供电 | 无动态偏置校准,依赖过温断电 | 杜绝 GaN 功放因阈值飘移导致的过流烧毁,保障工业级 MTBF |
| 量产单套成本 | COTS 方案物料成本约数千美元 | 定制伺服平台超数万美元 | 约 1000-2000 美元但无雷达射频前端 | 相比军工采购价格下降一个数量级,可直接进入批量装机 |
AERIS-10 放弃了在 Sub-6GHz 打转的妥协路线,直接切入 10.5 GHz 严苛的毫米波边缘,展现了硬核射频工程的工业深度。它用两颗廉价的 ADS7830 模数转换器配合 INA241 检流芯片,在主板上实现了 16 路独立的动态栅极电压(Vg)伺服闭环,这直接化解了 GaN 晶体管在高温高占空比下极易热失控的死穴。
4. 手把手极客实操:从零构建最小闭环
本项目上位机监控与数据可视化支持 Python 3.8+ 环境,推荐在 Linux (Ubuntu 22.04 LTS) 宿主机上通过虚拟环境安装运行依赖,避免系统级 Python 依赖污染:
# 克隆核心仓库并切换至工作目录
git clone https://github.com/NawfalMotii79/PLFM_RADAR.git
cd PLFM_RADAR

# 建立虚拟环境并安装核心科学计算与 GUI 依赖
python3 -m venv venv
source venv/bin/activate
pip install numpy scipy pyqt6 pyqtgraph pyserial
以下脚本展示如何通过 USB 虚拟串口与底板 STM32 建立控制链路,执行 16 通道 GaN 功放的静态工作点安全自检,并触发一次电子波束扫描配置:
import serial
import struct
import time
import sys

class AerisRadarController:
    def __init__(self, port: str = "/dev/ttyACM0", baudrate: int = 115200):
        # 初始化与底层 STM32 控制器的串口总线通信
        self.ser = serial.Serial(port=port, baudrate=baudrate, timeout=1.0)
        time.sleep(0.5)  # 等待串口 DTR/RTS 信号稳定

    def read_drain_currents(self) -> list[float]:
        """读取 16 路射频前端功放的静态漏极工作电流 (Idq)"""
        cmd_read_idq = bytes([0xAA, 0x01, 0x10, 0x55])  # 帧头 0xAA, 读指令 0x01, 长度 16, 帧尾 0x55
        self.ser.write(cmd_read_idq)

        raw_data = self.ser.read(32)  # 每个通道返回 16 位 ADC 测量值 (2 字节)
        if len(raw_data) != 32:
            raise TimeoutError("MCU 遥测无响应,请排查主板 I2C 检流拓扑通信状态")

        # 5mΩ 采样电阻,INA241A3 具备 50 倍增益,换算为实际安培数 (mA)
        currents_ma = []
        for i in range(16):
            val = struct.unpack("<H", raw_data[i*2:(i+1)*2])[0]
            voltage = (val / 4095.0) * 3.3  # ADS7830 转换电压
            current_ma = (voltage / 50.0 / 0.005) * 1000.0
            currents_ma.append(round(current_ma, 2))
        return currents_ma

    def set_beam_angle(self, azimuth_deg: float, elevation_deg: float):
        """向 4 颗 ADAR1000 移相器写入方位与俯仰角度偏移矩阵"""
        if not (-45.0 <= azimuth_deg <= 45.0 and -45.0 <= elevation_deg <= 45.0):
            raise ValueError("波束指向超出物理相控阵最大扫描范围 ±45 度")

        # 打包目标角度,采用定点数压缩传送至微控制器
        az_payload = int(azimuth_deg * 100)
        el_payload = int(elevation_deg * 100)
        packet = struct.pack("<BBhhB", 0xAA, 0x02, az_payload, el_payload, 0x55)
        self.ser.write(packet)

        ack = self.ser.read(1)
        if not ack or ack != b'\x06':
            raise RuntimeError("ADAR1000 SPI 阵列寄存器更新失败")

    def close(self):
        self.ser.close()

if __name__ == "__main__":
    radar = AerisRadarController(port="/dev/ttyACM0")
    try:
        print("[*] 执行射频前端漏极偏置电流基线巡检...")
        currents = radar.read_drain_currents()
        for ch_idx, val in enumerate(currents):
            print(f"通道 [{ch_idx:02d}] 静态工作电流: {val} mA")

        print("[*] 阵列初始化完成,配置主波束指向: 方位 +15.5°, 俯仰 0.0°")
        radar.set_beam_angle(azimuth_deg=15.5, elevation_deg=0.0)
        print("[+] 电子波束指向重构成功,相控阵就绪")
    finally:
        radar.close()
执行上述 Python 控制脚本并触发一次初始化流程:
python3 aeris_ctl.py
预期输出如下,标志着板级偏置电路与移相器控制流水线运行正常:
[*] 执行射频前端漏极偏置电流基线巡检...
通道 [00] 静态工作电流: 124.52 mA
通道 [01] 静态工作电流: 122.18 mA
...
通道 [15] 静态工作电流: 125.04 mA
[*] 阵列初始化完成,配置主波束指向: 方位 +15.5°, 俯仰 0.0°
[+] 电子波束指向重构成功,相控阵就绪
5. 生产落地踩坑指南与避坑建议 (Gotchas)
⚠️ 避坑预警 1:GaN 功率放大管上电死锁与雪崩击穿风险
AERIS-10E 版本的 16 路功放采用 QPA2962 氮化镓晶体管。GaN 器件属于耗尽型晶体管,在栅极负压未完全建立(通常需 -2.5V 左右)之前,若直接施加漏极高压,器件将瞬间进入全导通状态,引发几十安培浪涌电流导致整板烧毁。必须严格检查 STM32 固件中的上电状态机代码,禁止绕过 DAC5578 栅极负压校准阶段直接吸合漏极电源 MOSFET。在调试初期,务必在功放电源供电回路串联恒流源限流在 500mA 以内。⚠️ 避坑预警 2:AD9523-1 多路时钟相位偏离引发波束畸变
电子相控阵的核心依赖各通道严格已知的绝对相位差。AD9523-1 为 ADF4382 本振与 FPGA/ADC 分发时钟时,若 PCB 走线未严格进行差分 100Ω 阻抗控制和长度等长补偿(误差需控制在 5 mil 以内),或者在 FPGA 编译时未设置约束导致时钟分配网络(BUFG/PLL)抖动超标,将造成混频器中频 IQ 解调正交失真。现场表现为波束副瓣异常抬高(高达 -6dB),导致 CFAR 算法误报大面积虚警。调试前必须使用高速示波器验证基准时钟引脚对齐精度。⚠️ 避坑预警 3:仓库文件生成物污染与 Vivado 临时文件清理
在按照官方说明进行 FPGA 固件合成时,Vivado 会在工程根目录生成数十吉字节的.jou、.log、.wdb和中间报告。官方 README 已经明确推行严格的文件放置规则:必须将自动化 TCL 流放置在9_Firmware/9_2_FPGA/scripts/,本地生成的仿真波形强制转移至5_Simulations/generated/。严禁将编译中间产物提交到 Git,否则不仅会撑爆仓库历史,还会因为文件锁问题导致下一次工程自动化构建脚本执行崩溃。